产品负责人 · 0→1 · 2026.04–2026.09
PDPS Agent
把智能体装进工业软件内部:日均重复操作 4 小时降到 1 小时。
背景与问题
每天 4 小时,花在重复点击上
夹具验证一套约 1 小时、单条轨迹制作 1–2 小时,占工程师工作量的 50%。团队全年在这类操作上累计投入 5000+ 工时,高峰期只能靠加班保进度。
我的判断
不做外围助手:问题不在模型,在进不去软件内部
通用智能体只能处理文件审核、表格整理这类流程外围任务。归因后确认是三重壁垒挡住了它,于是放弃做插件式辅助工具,改为把智能体放进工业软件进程。
- 接口壁垒 → 用 MCP 把项目信息与软件操作注册成智能体可调用的工具
- 知识壁垒 → 把企业内部仿真标准与工程经验注入智能体,参数自动嵌入代码
- 执行壁垒 → 在软件进程内动态编译并执行代码,而不是只给建议
- 闭环 → 编译与运行错误自动回传,由智能体自我修复后重跑
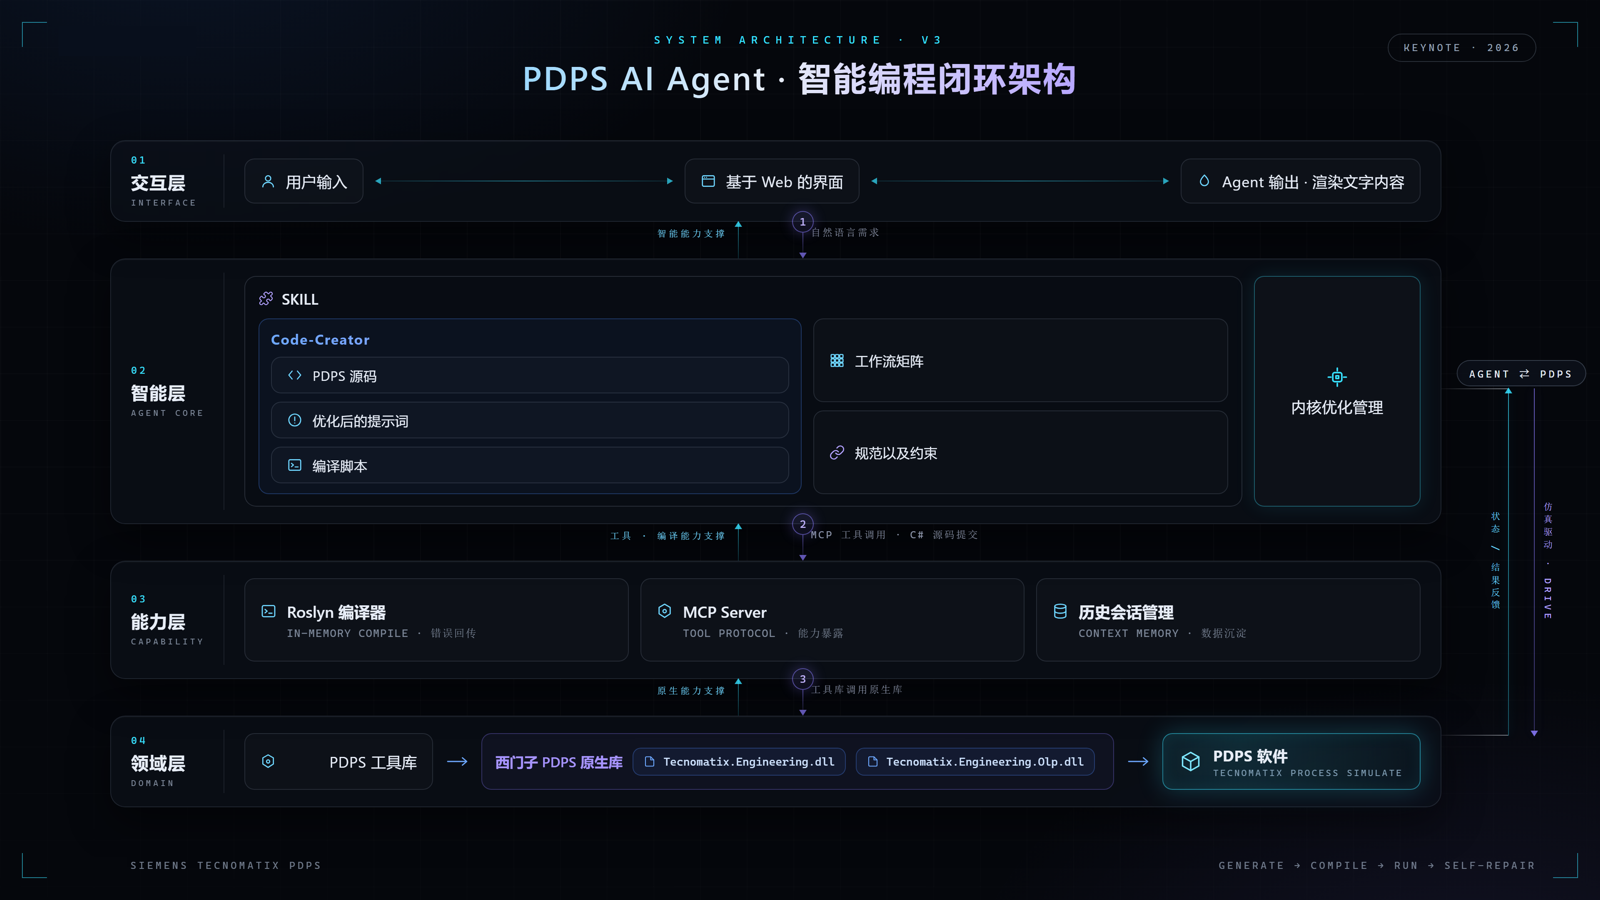
四层解耦:迁移到别的工业软件,只需换一层
交互层只管请求输入与结果渲染,智能层承载技能与工作流,能力层提供编译、工具、会话三项原子能力,领域层只适配软件原生库。因此换软件时,上面三层可直接复用。
产品变强不靠发版本,靠使用
内核定义能力路由、权限边界与六步标准工作流;验证过的操作由元技能自动沉淀为新技能,团队共享、滚动生长。
- 内核 1 份:能力路由 / 权限边界 / 标准嵌入策略 / 六步标准工作流
- 基础工作流技能 8 项:按仿真场景定制
- 业务核心技能 2 项:功能开发与技能沉淀
- 自沉淀技能矩阵:验证过的操作持续入库,团队共享复用
方案
不做外围助手,把智能体装进软件内部
通用智能体进不了工业软件:接口、知识、执行三重壁垒。我们用 MCP 注册工具接口、注入标准与工程经验、在软件进程内动态编译执行代码,把「想得到」变成「做得了」。
结果与指标
重复操作从 4 小时降到 1 小时
夹具验证 1 小时降到 3 分钟,轨迹制作 2 小时降到 10 分钟;单项目节省约 240 工时,不同工程师之间的输出一致性达 99%。
- 调研通用智能体与工业软件 AI 方案,判断通用方案进不了软件内部,确定「嵌入软件进程」的技术路线
- 定义产品边界与四项核心能力:软件内专业操作、可复用功能开发、工作流端到端执行、标准与经验注入
- 设计「一个内核 + 三类技能」体系:能力路由、权限边界与六步标准工作流 + 基础技能 8 项 + 业务核心技能 2 项
- 推动方案在真实项目落地:单项目节省约 240 工时,标准类问题修改率下降 50%,不同工程师输出一致性 99%
- 日均重复操作耗时降幅
- 75%
- 夹具验证单次耗时降幅
- 95%
- 仿真业务全流程提效
- 40%
五维成效
效率
4h → 1h
日均重复操作耗时;其中夹具验证 1 小时降到 3 分钟,轨迹制作 2 小时降到 10 分钟
成本
240 工时
单项目节省约 240 工时,人力成本降低 30%
质量
99%
标准类问题修改率下降 50%,不同工程师之间的输出一致性达 99%
体验
20 → 10 天
新工程师上手周期减半,团队调研满意度 90%
资产
7 项
沉淀可复用技能 7 项,覆盖 5 个高频场景,累计被调用 50+ 次
可复制范式
可复制的不是这个工具,而是一套方法
以工业软件开放接口为底座集成智能体、用 MCP 注册与软件通信的工具接口、在软件进程内动态编译执行代码——这套范式不依赖任何特定软件。迁移时只需适配领域层的原生库与工具接口,交互层、智能层、能力层以及通用工作流技能可直接复用。
- CATIA(CAA 二次开发)
- 西门子博图(Openness API)
- 其他具备稳定 API 与二次开发能力的工业软件
产品演示
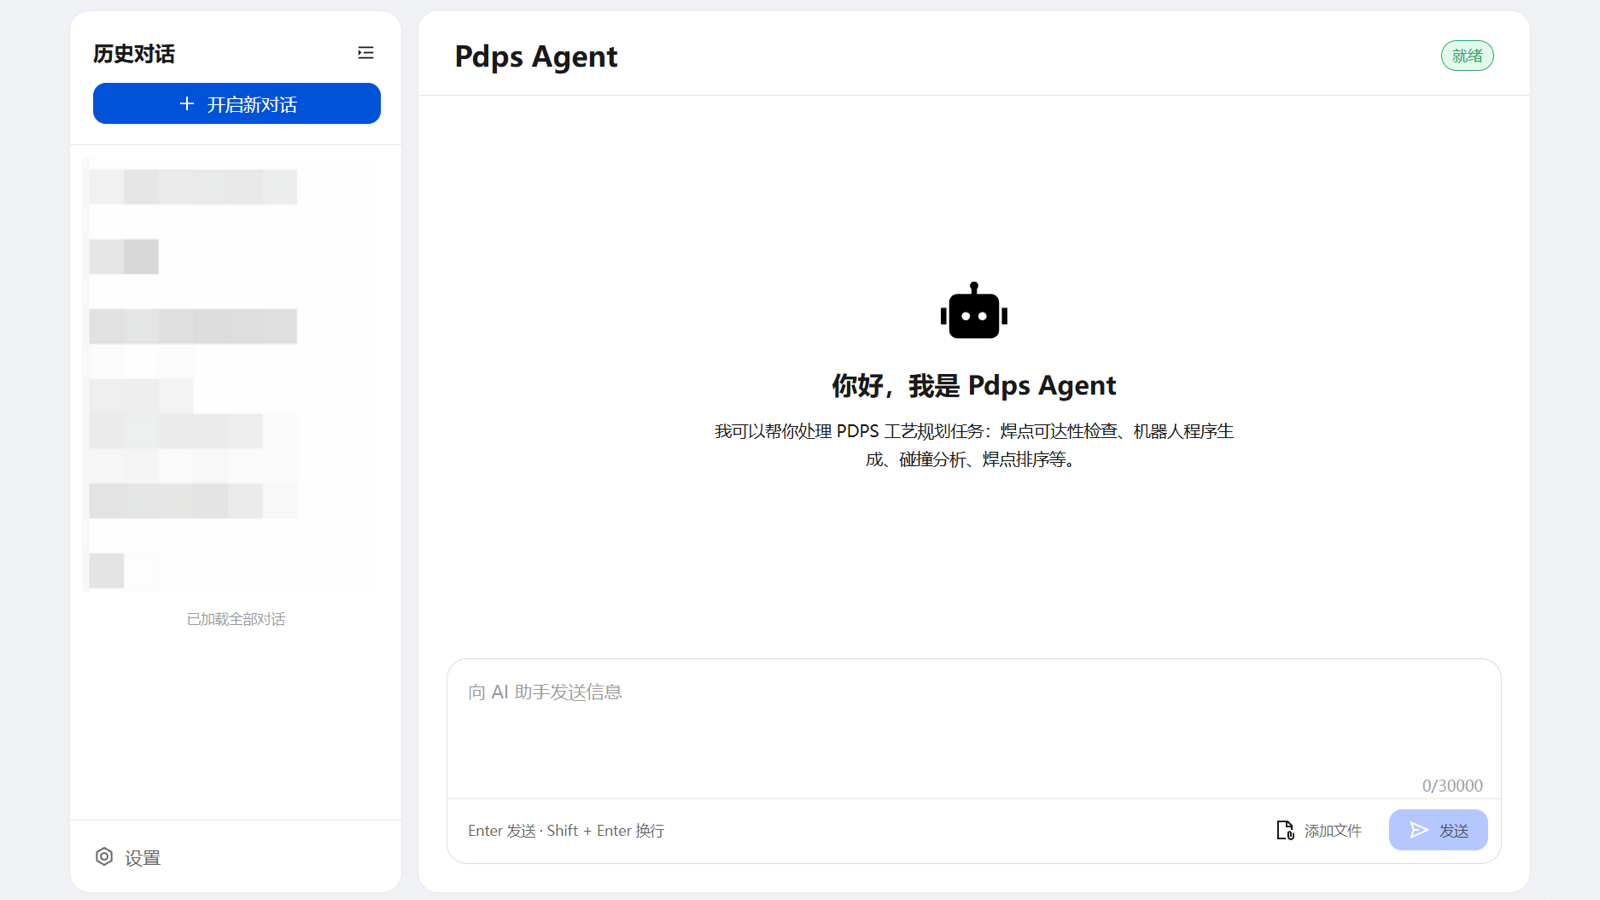
PDPS Agent
自然语言下达指令,智能体在软件内自动完成焊点可达性验证;机器人按结果运动,结论实时流式返回